테슬라가 호주·뉴질랜드의 FSD(감독형) 첫 1년 주행자료에서 주행거리당 충돌 발생률이 직접 운전보다 약 40% 낮았다고 밝혔다. 2026년 9월 18일 공개한 회사 집계로, 비교 대상은 능동 안전 기능을 켜고 직접 운전한 테슬라 차량이다.
감독형 FSD 1억6000만km와 직접 운전 24억km를 비교했다
테슬라 호주·뉴질랜드 공식 발표의 집계 기간은 2025년 9월 17일부터 2026년 9월 16일까지이며 UTC 기준이다. 모든 도로 유형을 포함한 차량군 자료에서 FSD를 사용한 거리는 약 1억6000만km, 능동 안전 기능을 켠 직접 운전은 약 24억300만km였다.
중대·경미 충돌을 합친 발생 간격은 FSD 사용 시 약 178만km당 한 번, 직접 운전 시 약 107만km당 한 번으로 제시됐다. 회사가 표시한 40% 감소는 각 주행거리에서 관측된 충돌 빈도를 비교한 수치이다. 테슬라는 거리와 비율을 근삿값으로 표기했다.
충돌 직전 해제도 집계에 포함한다
원본 도표가 연결한 테슬라 안전보고서의 집계 방식에 따르면 충돌 전 5초 안에 FSD가 한 번이라도 작동했으면 FSD 사용 중 충돌로 분류한다. 운전자가 충돌 직전 기능을 끄거나 차량이 스스로 해제한 경우도 이 기준에 포함된다.
중대 충돌은 에어백 등 일회성 구속장치가 작동한 경우, 경미 충돌은 해당 장치 작동 없이 150밀리초 안에 속도 변화가 시속 8km 이상인 경우로 구분한다. 보고서는 사고 책임을 판정하지 않고 해당 기준으로 감지한 충돌을 집계한다. 차량 통신 상태나 통신장치 손상은 자료 수집에 영향을 줄 수 있다.
급제동과 급가속도 별도로 공개했다
같은 도표에서 자동 긴급제동 발생 빈도는 66%, 급제동은 90%, 급가속은 86% 낮게 나타났다. 급격한 횡방향 가속은 76%, 경적 사용은 80% 적었다. 이 지표들은 차량의 제동·가속과 주변 교통에 대한 반응을 살펴볼 수 있는 보조 자료이다.
공개 표는 지역 전체의 관측자료를 합친 결과이다. 도로·날씨·운전자 특성을 동일하게 맞춘 비교 결과와 통계적 오차 범위는 제시하지 않았다. 따라서 40%는 이번 차량군에서 관측된 차이로 읽는 것이 적절하다.
차량군 통계와 실제 주행 장면을 함께 본다
이번 발표는 호주·뉴질랜드의 사용 경험을 거리와 사건 빈도로 보여준다. 운전자가 겪는 구체적인 차로 선택이나 교차로 대응은 개별 주행 관찰에서 더 자세히 확인할 수 있다. 호주 공식 이용 안내는 FSD를 운전자 보조 기능으로 설명하며, 운전자가 계속 주의를 기울이고 차량을 제어할 책임을 명시한다.
현지 도로에서의 움직임은 시드니 30분 주행 분석에 정리했다. 다른 지역의 검증 과정은 스페인 FSD 시험 46만km 기사와 FSD와 로보택시 안내에서 이어 읽을 수 있다.
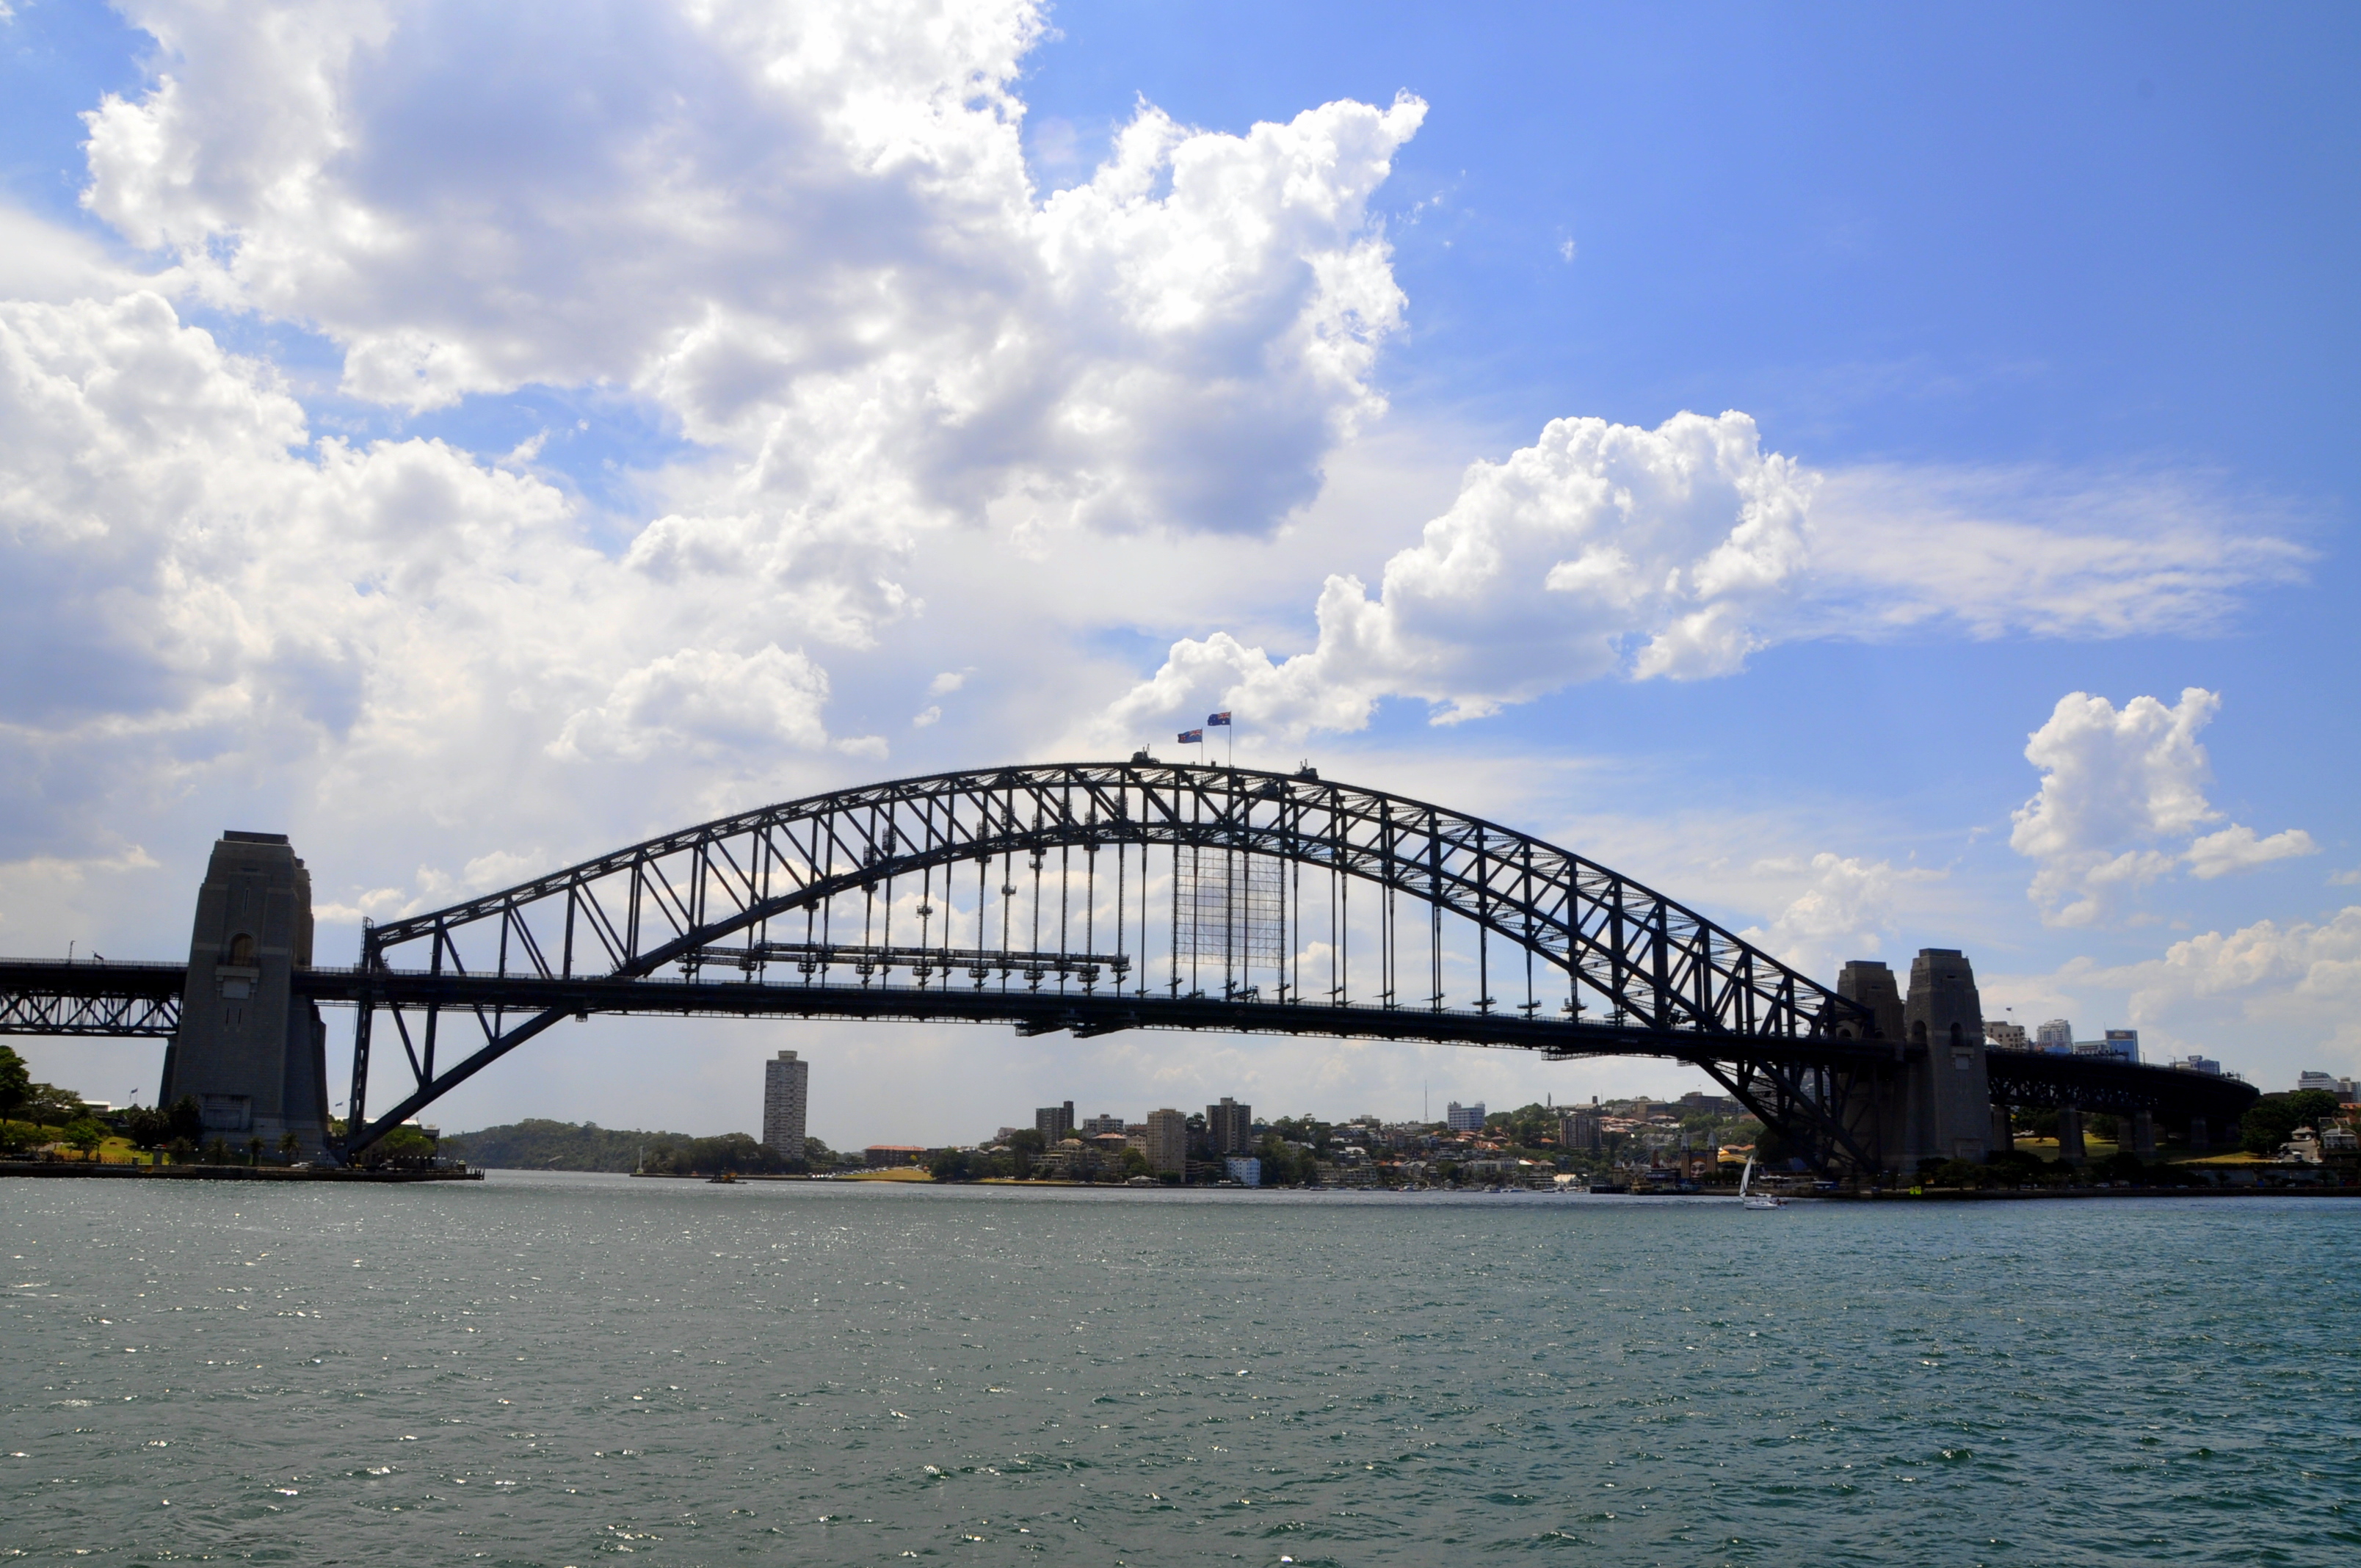
호주 시드니 하버브리지 자료사진, 2009년 12월 17일 촬영. 사진: Eustaquio Santimano / Wikimedia Commons, CC BY 2.0. 원본 변경 없음.

댓글 남기기